Fault Self-Sensing
추가 센서를 최소화하고 구동계 내부의 물리 신호로 고장 상태를 추정합니다.
- 기탑재 전류·전압·위치 센서 활용
- 고주파 주입 기반 상태 추정
- 센서 수·비용·고장률 저감
PHM · FAULT SELF-SENSING · E-MOBILITY
구동계를 직접 설계·제어하기 때문에, 모터와 인버터 자체를 센서로 씁니다.
실시간 제어기 안에서 고장을 진단·예지하고, 그 정보를 다시 제어에 반영합니다.
대상 구동계
모터인버터배터리·BMS볼스크류·액추에이터전동 차량 구동계01 / APPROACH
데이터 기반 PHM은 센서를 추가하고 서버에서 분석합니다. 설계제어는 드라이버와 모델링을 활용해 센서 추가를 최소화하고, 엣지 디바이스에서 처리합니다.
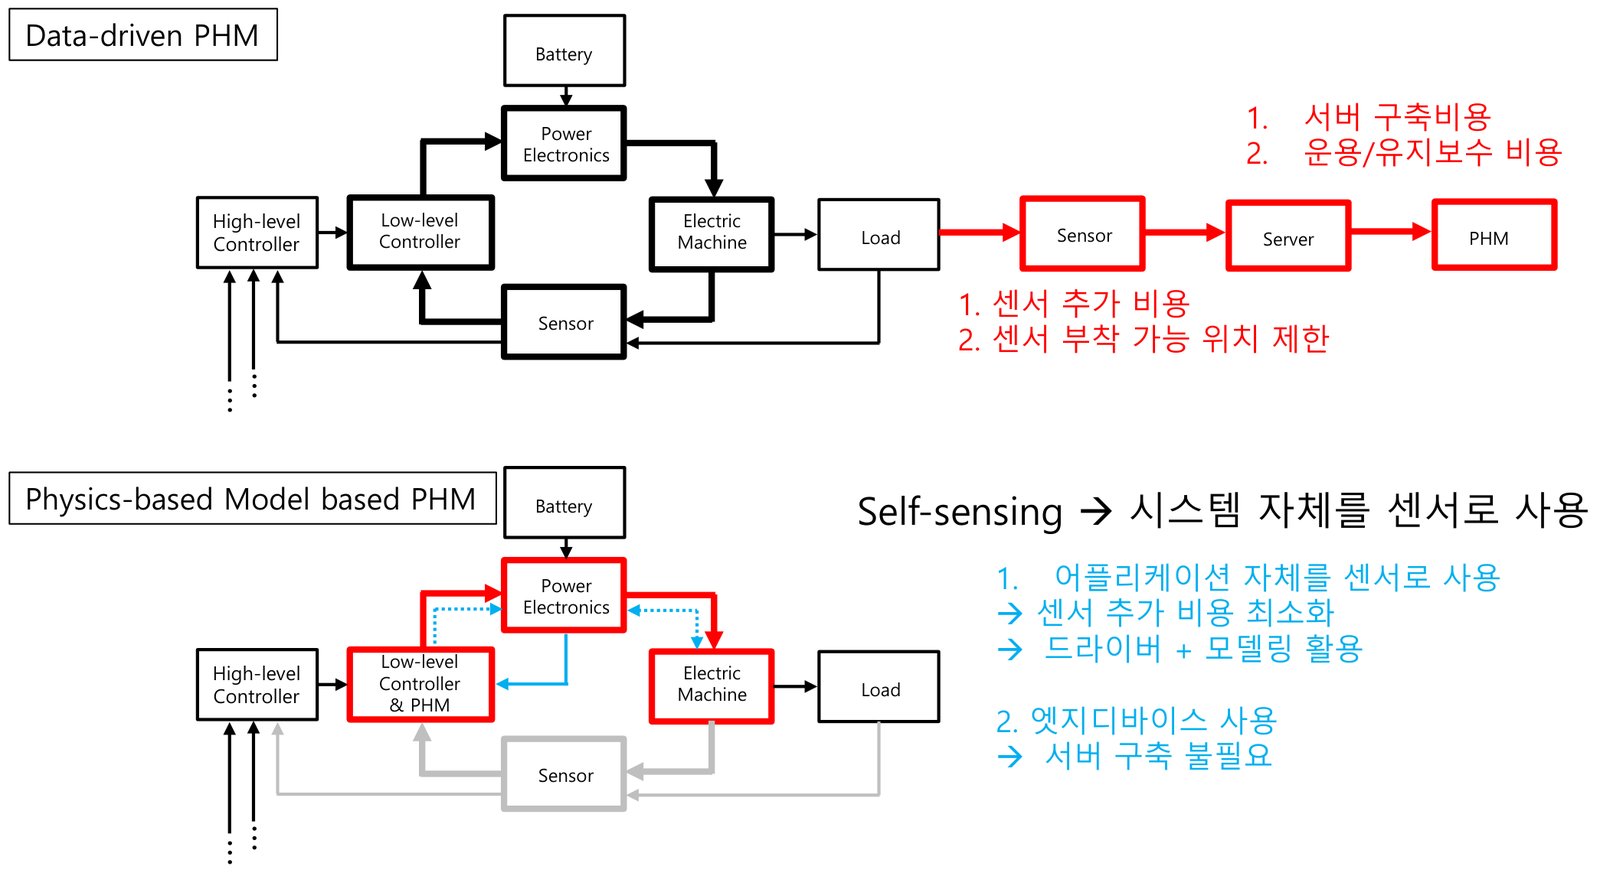
물리모델 기반은 내부 제어 알고리즘에 접근할 수 있어야 합니다. 그래서 설계제어는 기기와 제어기를 직접 설계합니다.
02 / SOLUTION
구동계 내부의 물리 신호로 고장 상태를 추정하고, 실시간 제어기 안에서 진단과 제어를 함께 수행합니다.
추가 센서를 최소화하고 구동계 내부의 물리 신호로 고장 상태를 추정합니다.
실시간 제어기에서 진단과 제어를 함께 수행하고, 추정한 고장·수명 정보를 제어에 바로 반영합니다.
물리모델로 고장 원인을 설명하고, 잔존수명(RUL) 예측까지 구동계에 통합하는 것을 지향합니다.
기구부와 전기부를 직접 설계·제작해, 진단 기능이 들어간 구동계를 기종에 맞춰 개발합니다.
03 / TECHNOLOGY
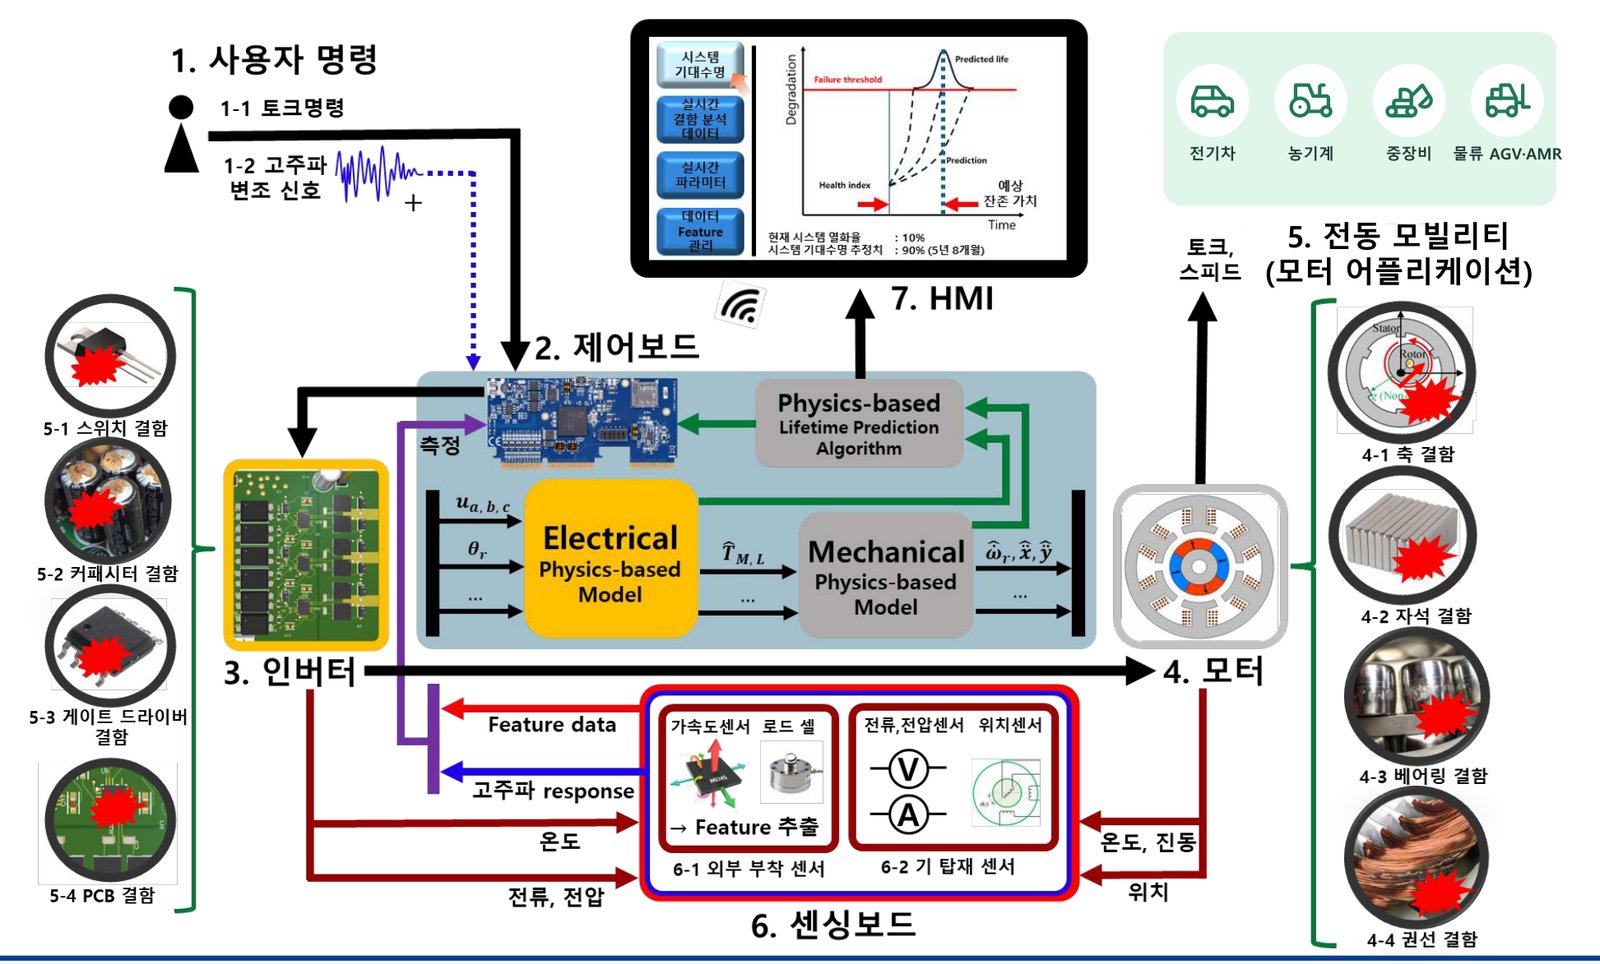
벡터 제어(FOC)에서 출발한 Self-Sensing을 회전자 위치에서 구동계 내부 상태 전체로 넓혀, 예지보전에 필요한 상태와 파라미터를 추정합니다.
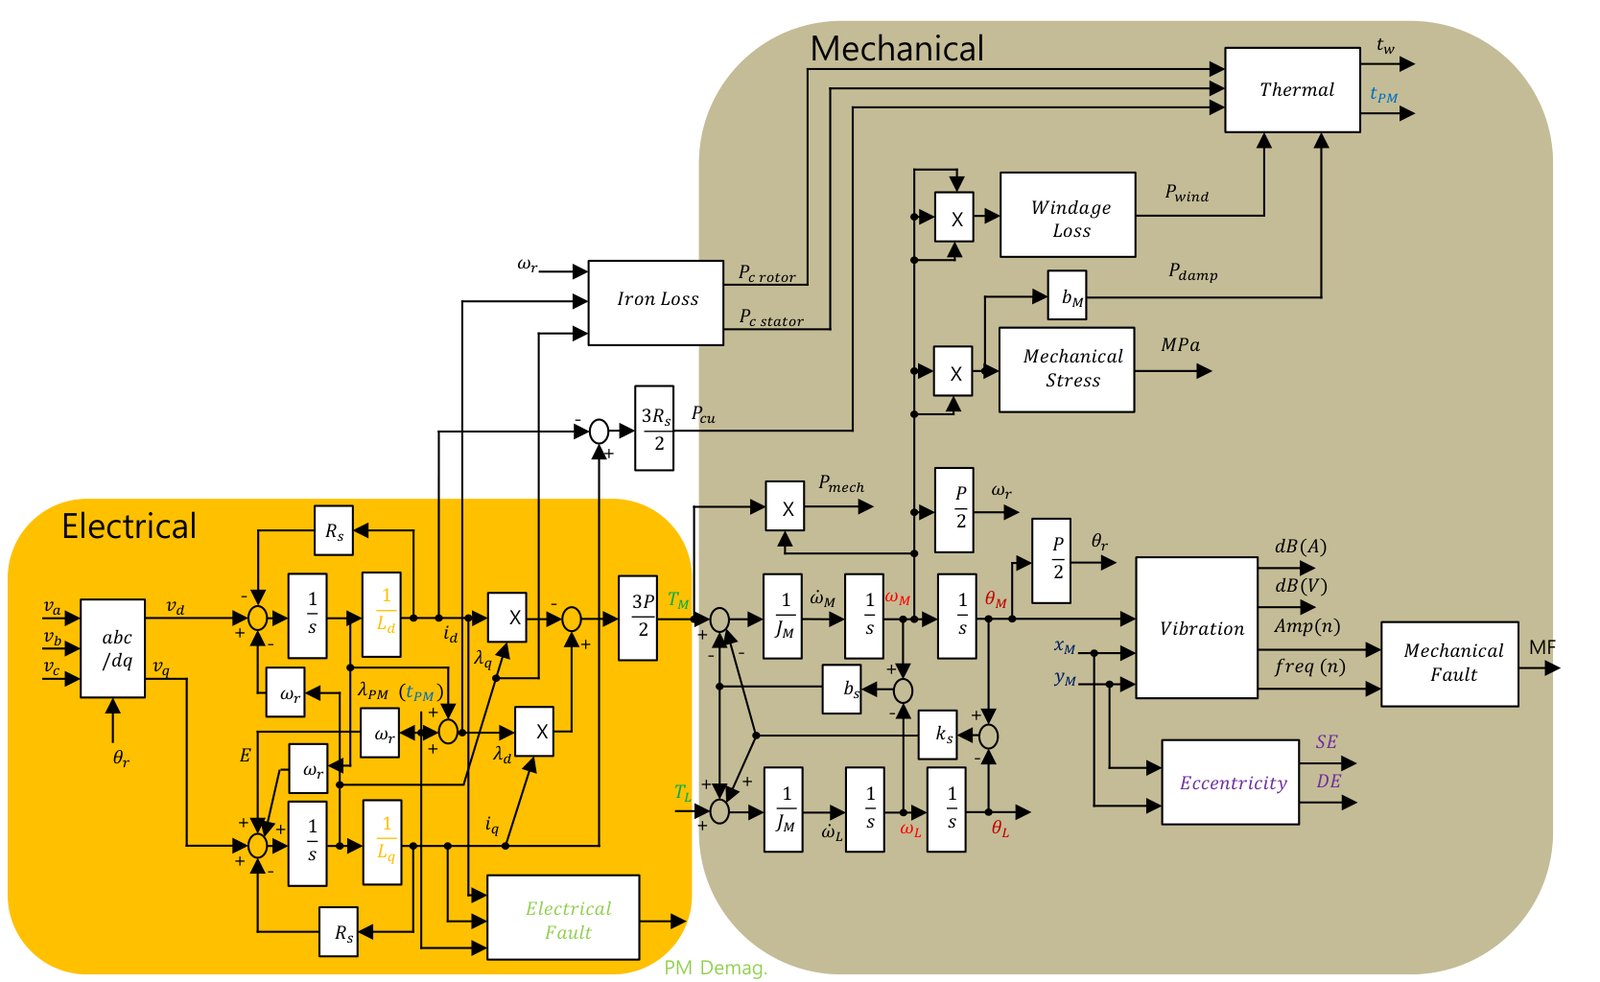
회전 위치·속도, 인덕턴스, 영구자석 감자·온도, 토크, X·Y 위치, 편심을 d·q축 전기 모델과 2관성 기계 모델의 결합·교차결합 특성으로 추정합니다.
인버터의 스위치·커패시터·게이트 드라이버·PCB 결함과 모터의 축·자석·베어링·권선 결함을 하나의 루프에서 다룹니다.
물리모델로 추정한 상태를 특징량으로 삼아 경량 이상탐지 모델에 넣고, 엣지에서 가볍게 실행합니다. 결과는 HMI에 시스템 기대수명과 잔존 가치로 표시합니다.
04 / DRIVETRAIN ENGINEERING
설계를 이해하기에 정확하게 모델링하고, 그 기기를 구동하는 전력전자와 제어기를 자체 개발하기에 실시간 제어기 안에 PHM을 넣을 수 있습니다.
기기를 결과값이 아니라 설계 단계부터 이해합니다. 예: SPMSM 자기포화를 모든 극·슬롯 조합으로 일반화.
회전자 각도별 증분 인덕턴스·쇄교자속 맵과 토크로 상태 추정의 정확도를 높입니다.
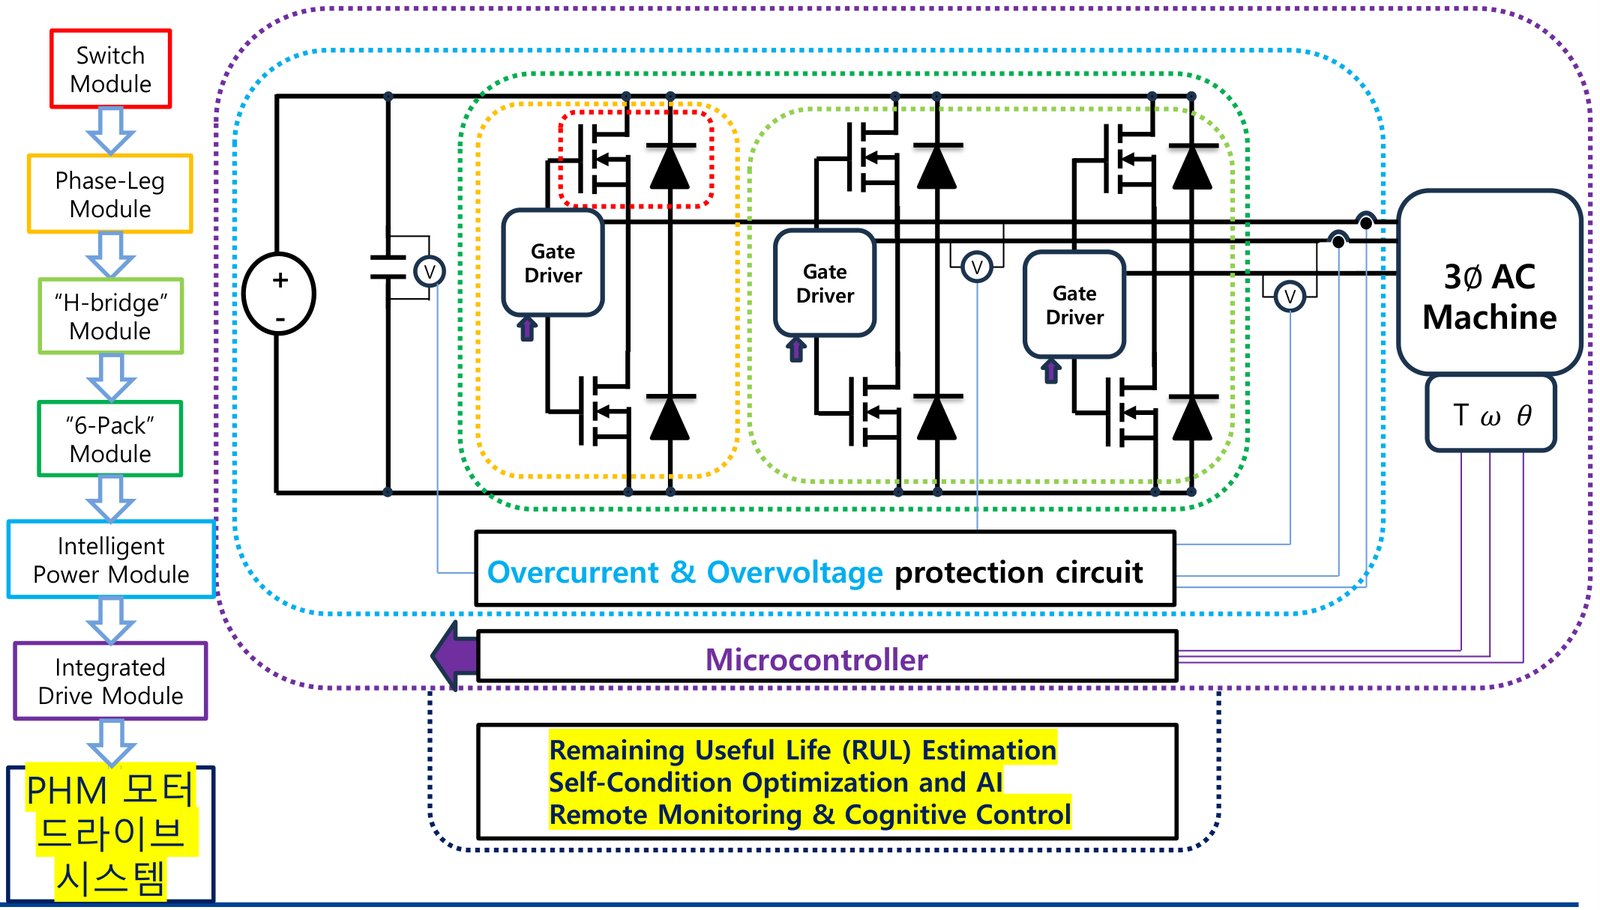
문제 정의부터 회로·PCB·시작품·실험 평가까지 전력전자 보드와 센싱보드를 자체 개발합니다.
같은 제어보드에서 PWM 구동과 PHM 기능(데이터 분할·학습·추론)을 함께 실행합니다.
잔존수명 추정, 자기 상태 최적화, 원격 모니터링을 갖춘 PHM 모터 드라이브 시스템을 지향합니다.
함께 제공하는
개발 범위
전기기기·인버터 설계, 구동계 모델링, 제어기 개발을 대상 장비에 맞춰 함께 검토합니다.
기종과 설치 조건에 맞춰 제어 보드, 센싱 회로, 데이터 수집과 엣지 연산을 설계합니다.
05 / APPLICATION EXPERIENCE
서울시립대학교 설계제어 연구실이 수행한 구동계 프로젝트입니다. 이 경험을 바탕으로 대상 기종에 맞는 진단 구동계를 개발합니다.
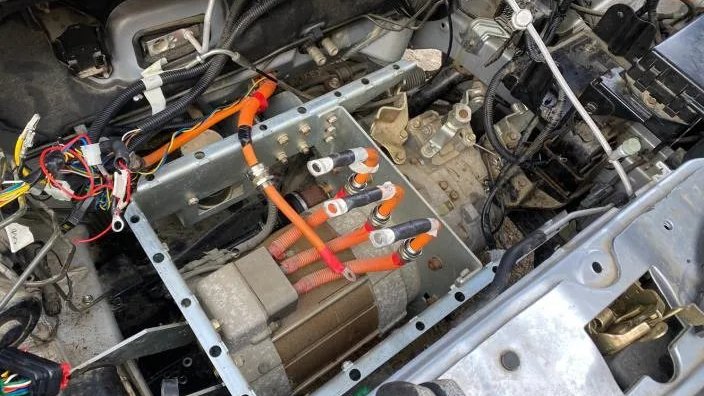 E-MOBILITY
영구자석 모터·인버터·배터리를 통합해 내연기관차를 전기차로 개조했습니다.
서울시립대 설계제어 연구실 수행 · 2023
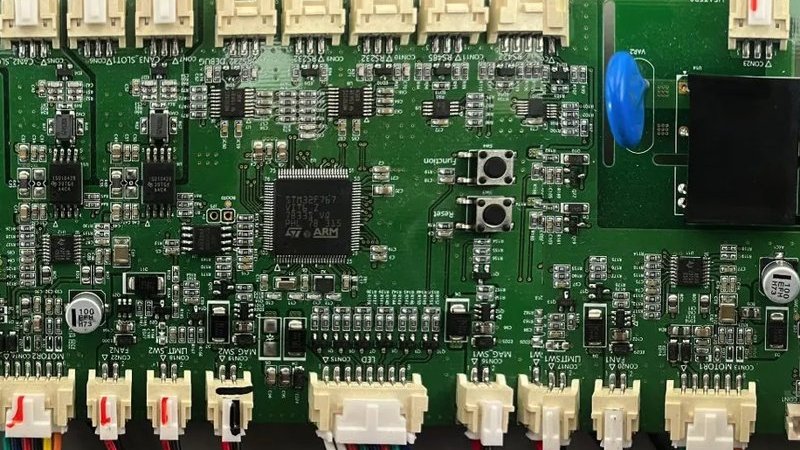 E-MOBILITY
모터드라이브와 BMS로 공유 킥보드의 상태를 모니터링했습니다.
서울시립대 설계제어 연구실 수행 · 2024–25
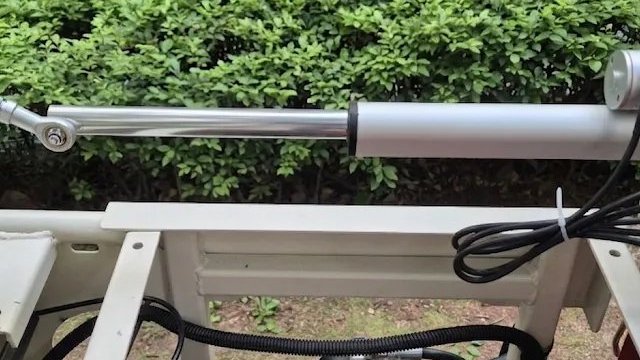 AGRICULTURE
농기계 HST 차량을 전자 구동기로 개조하고 UWB 기반 추종 주행을 구현했습니다.
서울시립대 설계제어 연구실 수행 · 2026
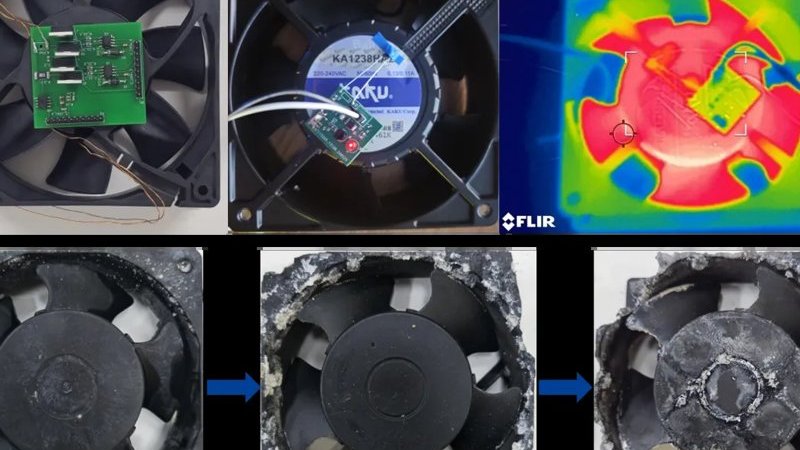 MOTOR
권선 전류를 전기기계 모델과 비교하는 잔차 기반 진단을 연구했습니다.
서울시립대 설계제어 연구실 수행 · 2026
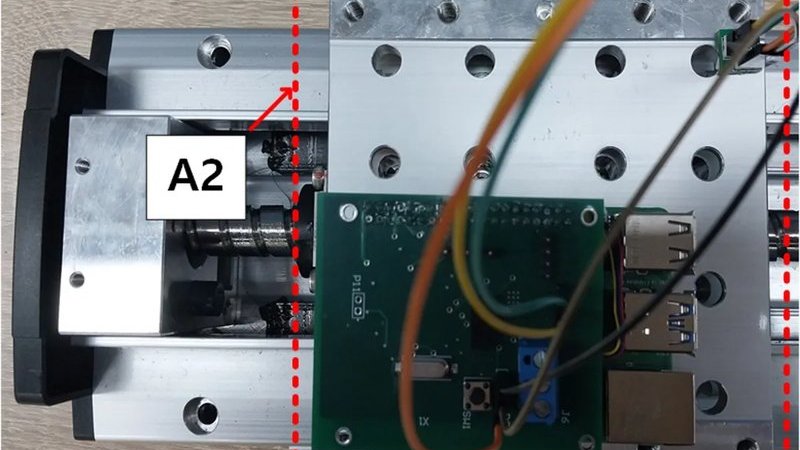 ACTUATOR
서버 없이 엣지 디바이스에서 실시간으로 동작하는 액추에이터 진단을 구현했습니다.
서울시립대 설계제어 연구실 수행 · 2025
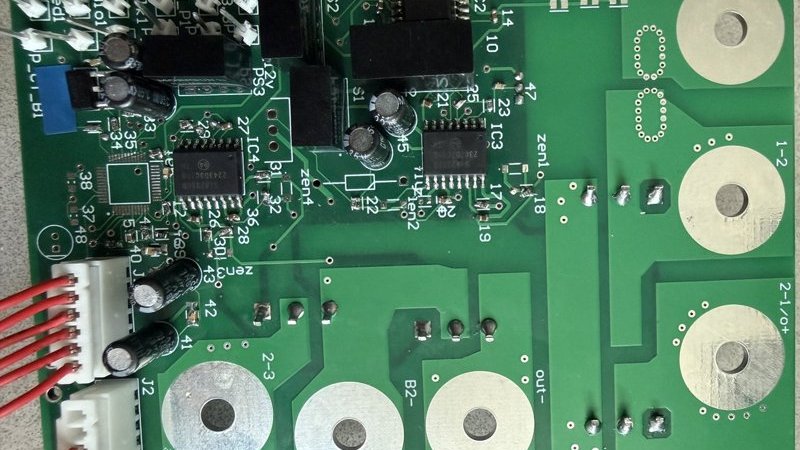 BATTERY
부하에 맞춰 배터리의 직·병렬 구성을 실시간으로 바꾸는 시스템을 개발했습니다.
서울시립대 설계제어 연구실 수행 · 2026
06 / DELIVERY
실제 장비 1대에서 먼저 검증합니다. 검증한 구성으로 도입 대수와 적용 기종을 확장합니다.
기종, 운전 환경, 진단 대상, 사용 가능한 신호와 제어기 접근 범위를 확인합니다.
물리모델, 상태 추정, 센싱·연산 구성을 설계합니다.
대상 장비에서 진단 결과와 현장 적용성을 검증합니다.
기종별 진단 모듈을 제작하고, 도입 대수에 맞춰 공급합니다.
07 / LEADERSHIP
University of Wisconsin–Madison WEMPEC에서 박사 학위를 받고, University of Oviedo와 한국기술교육대학교를 거쳐 서울시립대학교 전자전기컴퓨터공학부 부교수로 재직하고 있습니다. Texas Instruments, LG전자, 져스텍, Caterpillar에서 산업체 경험을 쌓았습니다.
08 / CONTACT
대상 장비, 진단하고 싶은 부품, 현재 사용하는 제어기와 신호를 알려주시면
적용 가능성과 개발 범위를 검토하겠습니다.